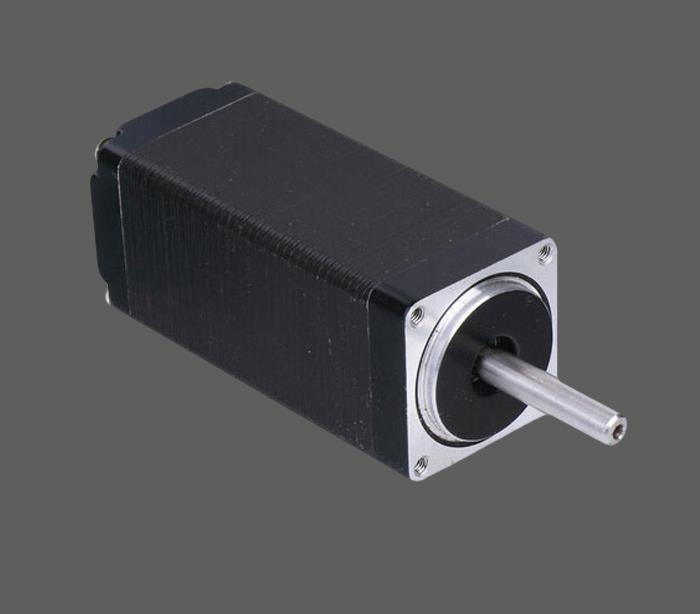
Comparaison des performances entre le moteur servo et moteur pas à pas
Dans le système de contrôle numérique national actuel, l’application de steppermotor est très vaste. Avec l’avènement du tout numérique AC servo système, moteur servo à C.A. est plus utilisé dans le système de contrôle numérique, afin de s’adapter au développement de la commande numérique. Tendances, les systèmes de contrôle de mouvement utilisent surtout moteurs pas à pas ou servo-moteurs entièrement numérique AC comme moteur de l’actionneur. Même si les deux sont similaires en mode commande (signaux burst et direction), il y a des grandes différences dans la performance et l’application. Maintenant comparer les performances des deux.
Tout d’abord, la précision du contrôle est différente
L’angle de pas de l’hybride en deux phases, le moteur de progression est généralement 1,8 ° et 0,9 ° et l’angle de pas de l’hybride de cinq phases, le moteur de progression est généralement 0,72 ° et 0,36 °. Il y a aussi quelques moteurs pas à pas de haute performance qui ont de plus petits angles étape après le lotissement. L’hybride en deux phases le moteur produit par SANYODENKI de progression peut être valeur 1,8 °, 0,9 °, 0,72 °, 0,36 °, 0,18 °, 0,09 °, ° 0,072, 0,036 ° via le commutateur DIP. Compatible avec l’angle de pas des moteurs pas à pas hybride en deux phases et cinq phases.
La précision de contrôle de la moteur servo à C.A. est garantie par la molette à l’arrière de l’arbre du moteur. Prenez le moteur servo à C.A. KINGSERVO tout-numérique par exemple. Pour un moteur avec un encodeur de 2500-ligne standard, l’équivalent de l’impulsion est 360°/10000 = 0,036 ° grâce à la technologie de fréquence quadruple à l’intérieur du conducteur. Pour un moteur avec un encodeur de 17 bits, le lecteur reçoit une révolution de 131072 impulsion moteurs, c’est à dire l’équivalent de l’impulsion est 131072 = 360°/0.0027466 °, qui est le pouls équivalent d’un moteur pas à pas avec un angle de pas de 1,8 °. 1/655.
En second lieu, les caractéristiques de basse fréquence sont différentes
Moteurs pas à pas sont sujettes aux vibrations de basse fréquence à basse vitesse. La fréquence de vibration est liée à la condition de charge et les performances du pilote. On considère généralement que la fréquence de vibration est la moitié de la fréquence de décollage du moteur à vide. Ce phénomène de vibrations de basse fréquence, qui est déterminé par le principe de fonctionnement du moteur pas à pas, est très préjudiciable au fonctionnement normal de la machine. Quand le moteur pas à pas fonctionne à basse vitesse, technologie d’amortissement devrait généralement être utilisé pour surmonter le phénomène de vibrations de basse fréquence, comme l’ajout un amortisseur du moteur ou en utilisant la technologie de la subdivision sur le disque.
Le moteur servo à C.A. fonctionne très bien, et la vibration ne se produit pas même à basse vitesse. Le système de servo AC possède une fonction de suppression de résonance, qui peut couvrir la rigidité de la machine, et a une fonction d’analyse de fréquence (FFT) à l’intérieur du système, qui permet de détecter le point de résonance de la machine et de faciliter l’adaptation du système.
Troisièmement, la différence dans les caractéristiques de fréquence
Le couple du moteur pas à pas diminue tant que la vitesse augmente, et il tombe brusquement à des vitesses plus élevées, ainsi la vitesse maximale est généralement de 300 à 600 tr/min. Le moteur servo à C.A. est une sortie de couple constant, autrement dit, il peut produire le couple nominal au sein de sa vitesse nominale (généralement 2000 tr/min ou 3000 tr/min), et il s’agit d’une sortie de puissance constante au-dessus de la vitesse nominale.
Quatrièmement, la capacité de surcharge est différente
Moteurs pas à pas n’ont généralement pas la capacité de surcharge. Le moteur servo à C.A. a une capacité de surcharge forte. Prenons le système de servo AC KINGSERVO à titre d’exemple. Il a surcharge de vitesse et le couple capacité de surcharge. Son couple maximal est de trois fois le couple nominal et peut être utilisé pour surmonter le moment d’inertie de la charge de l’inertie au moment du départ. Parce qu’il n’y a aucune telle capacité de surcharge du moteur pas à pas, afin de surmonter ce moment d’inertie lors de la sélection, il est souvent nécessaire de sélectionner un moteur avec un couple important, et la machine n’a pas un tel couple élevée pendant le fonctionnement normal , et un couple s’affiche. Le phénomène des déchets.
Cinq, rendement d’exploitation différents
La commande du moteur pas à pas est la commande de boucle ouverte. Si la fréquence de départ est trop élevée ou la charge est trop importante, il peut être perdu ou bloqué. Si la vitesse est trop élevée pendant l’arrêt, la remise des gaz peuvent se produire. Par conséquent, afin d’assurer l’exactitude de la commande, il doit être manipulé bien. Le problème de la hausse et la baisse de vitesse. Le système d’entraînement servo AC est commande en boucle fermée. Le lecteur peut déguster directement le signal de retour codeur moteur. La boucle de position interne et la boucle de vitesse sont formés. Il n’y a pas perdus ou dépassement de la commande de moteur et l’efficacité de la commande est plus fiable.
Sixièmement, la rapidité de réaction est différente
Il faut 200 à 400 millisecondes pour le moteur pas à pas à accélérer de statu quo à la vitesse de fonctionnement (généralement plusieurs centaines révolutions par minute). Le système de servo AC a de meilleures performances d’accélération. Prenant le servo à C.A. KINGSERVO 400W moteur à titre d’exemple, il faut seulement quelques millisecondes d’accélérer du statu quo à sa vitesse nominale de 3000 tr/min, ce qui peut être utilisé dans les applications de contrôle exigeant l’arrêt et démarrage rapide.
En résumé, le système de servo AC est supérieur pour le moteur pas à pas dans de nombreux aspects de la performance. Toutefois, dans certains cas où les conditions ne sont pas élevées, moteurs pas à pas sont souvent utilisés pour exécuter le moteur. C’est pourquoi, dans le processus de conception du système de contrôle, il faut intégralement examiner les exigences de contrôle, de coût et d’autres facteurs et de sélectionner le moteur de contrôle approprié.